

MIT

Sustav za sigurni let robota
Nova metoda mogla bi pomoći robotima za odgovor na katastrofe da se snađu u opasnim, nepoznatim okruženjima.
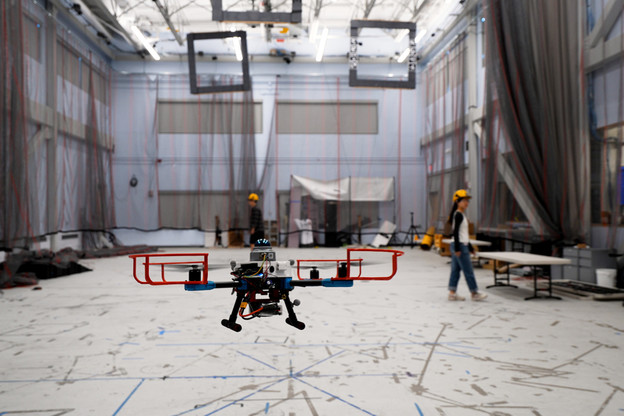
Istraživači s MIT-a razvili su metodu koja planira putanju leta bespilotne letjelice izbjegavajući nepoznate prepreke koje se mogu kretati na nepredvidive načine. Metoda prikazuje učinkovit kurs kroz nemapirano okruženje za koje je matematički dokazano da je sigurno od sudara.
Mnogi popularni navigacijski sustavi mogu ponuditi formalna sigurnosna jamstva samo kada je okruženje statično ili kada su prepreke unaprijed poznate.
Omogućavajući bespilotnoj letjelici da izbjegava pokretne prepreke dok otkriva svoju okolinu, ovaj planer putanje, koji istraživači nazivaju SANDO, mogao bi biti posebno koristan za primjene poput misija potrage i spašavanja u srušenim zgradama, istraživanja rudnika kroz mreže skrivenih tunela ili dostave paketa kroz prenapučeno susjedstvo.
Istraživači s MIT-a koristili su rigorozan matematički pristup za razvoj SANDO-a. Teoretski su dokazali da algoritam uvijek izračunava putanje koje jamče izbjegavanje sudara s pokretnim preprekama u nepoznatim okruženjima.
SANDO započinje mapiranjem sigurnosnog koridora kroz robotovu okolinu. Taj koridor je niz povezanih područja 3D prostora kroz koje robot može putovati, a za koja je zajamčeno da ne sadrže nikakve prepreke.
Za razliku od drugih sustava, SANDO stvara vremenski osjetljivi sigurnosni koridor koji uzima u obzir moguća buduća kretanja dinamičkih prepreka. Koristi poseban modul koji detektira, grupira i prati dinamičke prepreke kako bi procijenio kamo će se sljedeće kretati.

Iako sustav ne zna točno kamo će se prepreka pomaknuti u budućnosti, koristi maksimalnu brzinu te prepreke kako bi izračunao koliko daleko bi mogla stići u određenom vremenskom razdoblju. Postavlja sferu oko prepreke koja obuhvaća najveću udaljenost koju bi mogla prijeći u svim smjerovima.
Sustav koristi planer temeljen na toplinskoj karti kako bi identificirao „vruća“ područja okoliša s mnogim preprekama i vodi bespilotnu letjelicu dalje od tih opasnih područja. To pomaže robotu da učinkovitije isplanira kurs oko opasnih zona.
Nakon što uspostavi sigurnosni koridor bez sudara, SANDO optimizira putanju unutar tog koridora kako bi pronašao najbrži put do cilja.
Dok se robot kreće, SANDO prilagođava sigurnosni koridor i preoblikuje putanju kako bi osigurao da put robota ostane bez sudara dok ne dostigne svoj cilj.
Istraživači su upotrijebili nekoliko trikova kako bi olakšali rješavanje optimizacije, tako da bespilotna letjelica može brzo preračunati putanje pomoću svog ugrađenog računala, brzo reagirajući na nagle promjene.
U simulacijama je SANDO postigao cilj robota brže od nekoliko najsuvremenijih sustava, a istovremeno je potpuno izbjegao sudare u svim okruženjima.
SANDO je također izbjegao sve dinamičke prepreke u 12 probnih letova s pravom bespilotnom letjelicom, koristeći robotsko ugrađeno računalo i senzore za brzo preispitivanje sigurnih putanja.
U budućnosti bi istraživači mogli učiniti SANDO računalno učinkovitijim i kombinirati sustav s modelima strojnog učenja koji omogućuju korisniku davanje uputa robotu koristeći jednostavan jezik.
Nova tehnologija apsorbira vlagu iz zraka i pretvara je u električnu energiju.
Rumunjski tim fizičara prvi je put stvorio slike koristeći umjetni muonski snop.


Učitavam komentare ...